
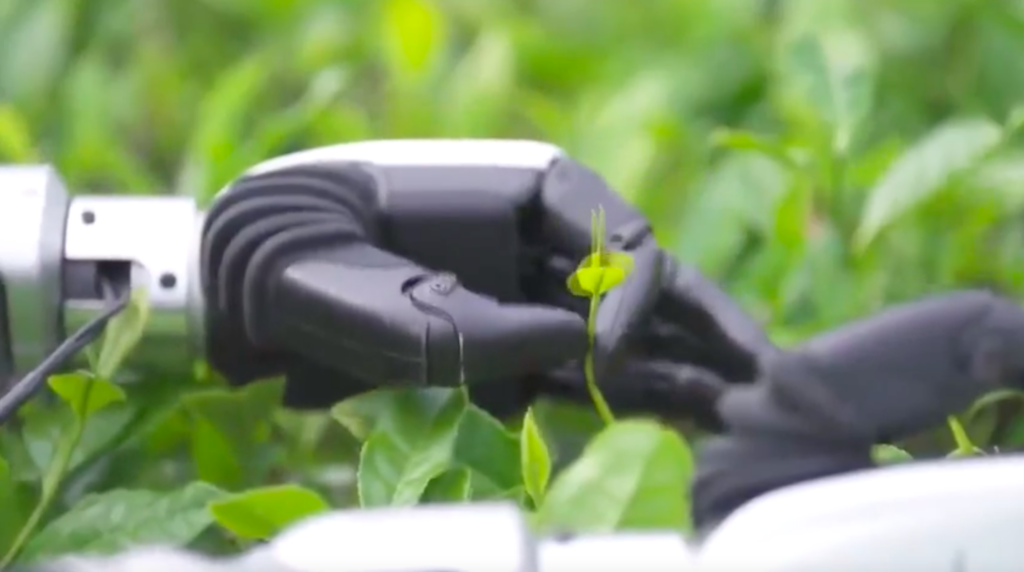
На чайных плантациях человекоподобным роботам пока трудно собирать листья: они повторяют движения оператора, но не успевают приспособиться, когда лист сдвигается при прикосновении. Для автоматизации сбора перспективнее выглядит система с оптическим анализатором и ножом, а андроидам может найтись роль носильщиков чайных корзин.
Роботов уже демонстрировали на плантациях и производствах, однако в этой работе они выглядят менее убедительно, чем во время бега или танцев. Причина — в способе управления. Оператор показывает нужные движения, а робот их воспроизводит. Такой подход хорошо подходит для операций с неподвижными объектами, например для покраски сложных поверхностей.
При сборе чая условия меняются прямо во время работы: лист реагирует на прикосновение и смещается. У робота, который копирует заранее показанные движения, пока нет механизма быстрой адаптации к таким небольшим изменениям. Поэтому сбор листьев для него оказывается малоэффективным.
Вместо человекоподобной конструкции для автоматического сбора можно использовать оптический анализатор и нож. Андроиды же могли бы переносить корзины по плантациям. Это не решение для сбора чая, а возможный вариант применения роботов в хозяйстве.
Образ таких носильщиков подан иронично: андроидов предлагают представить в костюмах обезьян и красных рубашках, объединяющих несколько чайных коммерческих образов. Далее следует намеренно провокационная шутка о будущем чаеуборочной автоматики.


